Ein Gastbeitrag von Michael, OE5HKT. Der Artikel entstand aus seinem Material (Text, Sprachnachrichten, Fotos, Video) mit redaktioneller Unterstützung von oeradio.at.
„Ich bin mir nicht sicher, ob das in deinen Blog passt“, schrieb uns Michael, OE5HKT, zu seinem Projekt. Und ob das passt: Es passt nicht nur, es passt sehr gut. Neue Methoden auszuprobieren und eine KI einzusetzen, um Dinge zu bauen, die man sich vorstellt, ist genau das, wofür dieser Blog steht. Michael hat sich mit Hilfe von Claude eine Doppler-Nachführung für den Icom IC-705 gebaut, die per WLAN läuft, dazu einen kleinen Satellitenzeiger und einen Drehgeber für den Feldeinsatz, und das Ganze über den Satelliten RS-44 getestet. Nach seinen Angaben war das Projekt aktiv mit der KI innerhalb von etwa einer Woche erledigt, gedanklich hat es ihn schon länger beschäftigt. Nach eigener Aussage hat er dabei keine einzige Zeile Quellcode selbst geschrieben, und das Ergebnis funkt.
Worum es geht: Doppler und ein invertierender Transponder
Satelliten im niedrigen Erdorbit bewegen sich schnell, deshalb ändert sich die Empfangsfrequenz während eines Überflugs. Wer in SSB arbeitet, müsste ständig nachstimmen. Bei RS-44 (DOSAAF-85) kommt hinzu, dass es ein invertierender Linear-Transponder ist: Gesendet wird auf 2 m in LSB (Uplink etwa 145,935 bis 145,995 MHz), gehört wird auf 70 cm in USB (Downlink etwa 435,610 bis 435,670 MHz), und beim Nachstimmen laufen beide Seiten gegenläufig. Eine Doppler-Nachführung nimmt dem Operator diese Arbeit ab und hält das eigene Signal im Transponder auf der gewünschten Frequenz.
Der Aufbau im Überblick
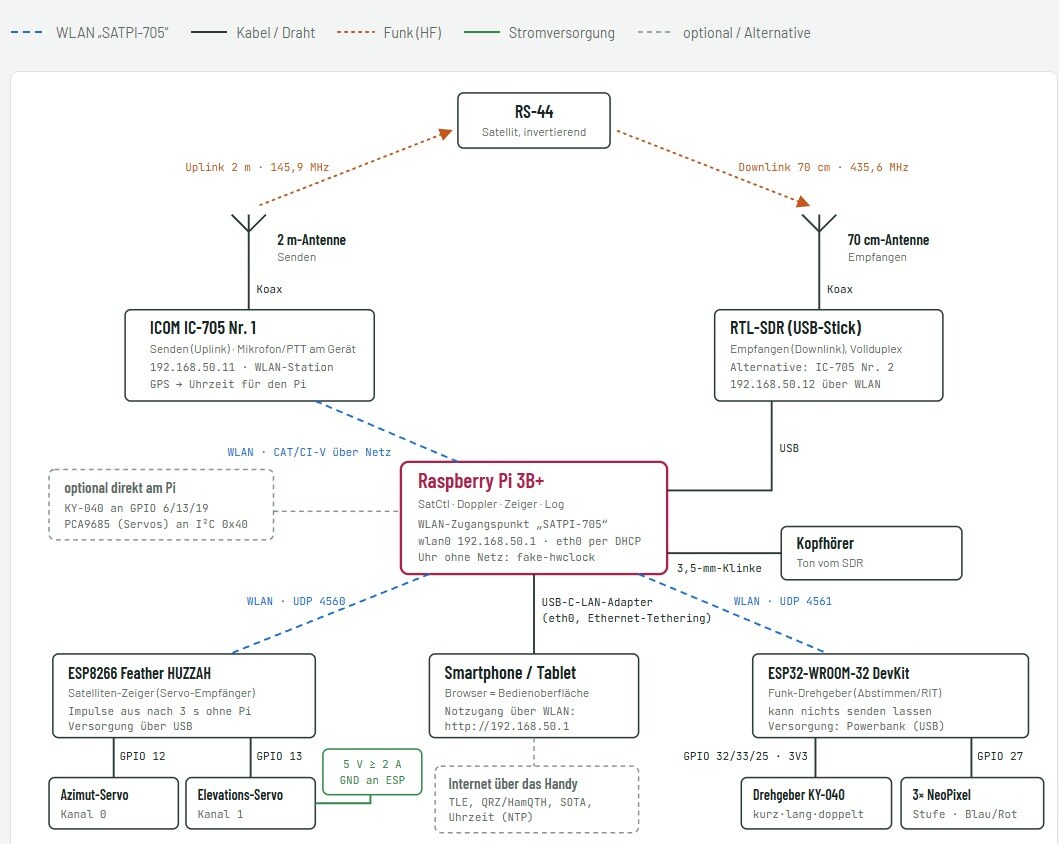
Die Bausteine, wie sie das Diagramm zeigt:
- Raspberry Pi 3B+ mit der Software für Satellitenbahn, Doppler-Korrektur, Zeigeransteuerung und Logbuch. Er spannt ein eigenes WLAN („SATPI-705“) auf, dessen Bedienoberfläche man mit Smartphone oder Tablet im Browser öffnet. Ohne Netz hält ein fake-hwclock die Uhrzeit, im Betrieb liefert der GPS-Empfänger des IC-705 die Zeit.
- Icom IC-705 als Sender auf 2 m. Der Pi steuert ihn per CAT (CI-V) über das WLAN, Mikrofon und PTT bleiben am Gerät.
- RTL-SDR-Stick am Pi für den Rückkanal auf 70 cm. So kann man den eigenen Downlink im Vollduplex abhören. Alternativ lässt sich ein zweiter IC-705 verwenden. Den Ton gibt der Pi auf Kopfhörer aus.
- Zwei Antennen: 2 m zum Senden, 70 cm zum Empfangen.
- Satellitenzeiger mit einem ESP8266 (Feather HUZZAH) und zwei Servos für Azimut und Elevation, angesteuert per UDP über das WLAN.
- Funk-Drehgeber mit einem ESP32, einem Drehgeber (KY-040) zum Abstimmen oder für die RIT sowie drei NeoPixel als Statusanzeige. Er funkt ebenfalls per WLAN und läuft an einer Powerbank.
- Internet über das Handy, falls nötig, für aktuelle Bahndaten (TLE), Rufzeichen-Abfragen (QRZ, HamQTH), SOTA-Daten und die Uhrzeit.
Die ursprüngliche Idee war, alles auf dem Raspberry Pi zu bündeln. Schon beim ersten Test zeigte sich nach Michaels Worten, dass das im Feld unpraktisch ist, weil alles an einer Stelle sitzt und man sich nicht bewegen kann. Deshalb wurden Zeiger und Drehgeber zu eigenen, per WLAN angebundenen Einzelteilen.
Der Satellitenzeiger
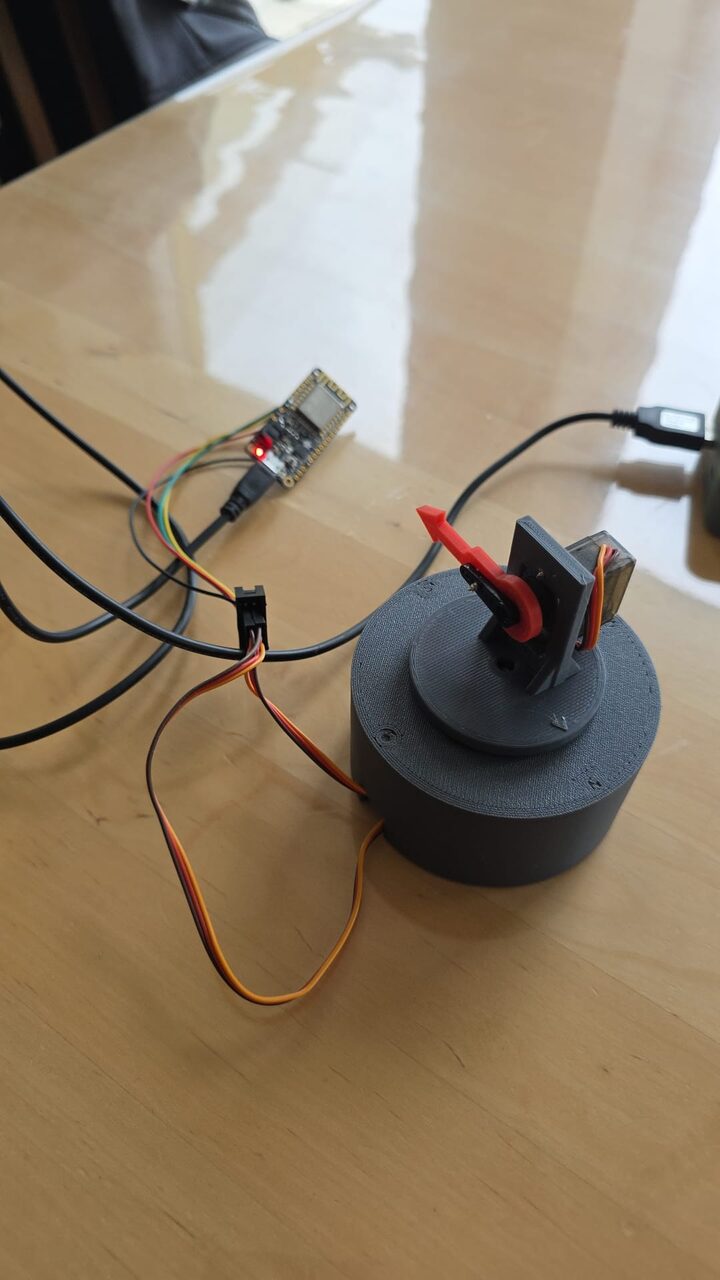
Der Zeiger zeigt im Feld die Richtung und die Höhe, in der der Satellit gerade steht. Das hilft nach Michaels Erfahrung im Feld enorm, weil man sofort eine Vorstellung davon hat, wo der Satellit ist. Außerdem lässt sich die Flugbahn vorab simulieren, um zu sehen, wo der Satellit entlangfliegt. Die Servo-Impulse schalten sich ab, wenn drei Sekunden lang nichts vom Pi kommt.
Im Video sieht man auch die Einstellungen der Weboberfläche: Impulslängen für Azimut und Elevation, eine Option zum Umkehren der Elevation, Buttons für feste Richtungen sowie „Vorführen“ und „Dem Satelliten folgen“. Als Satellit ist hier RS-44 (DOSAAF-85) gewählt.
In der Praxis: das zweite QSO über RS-44
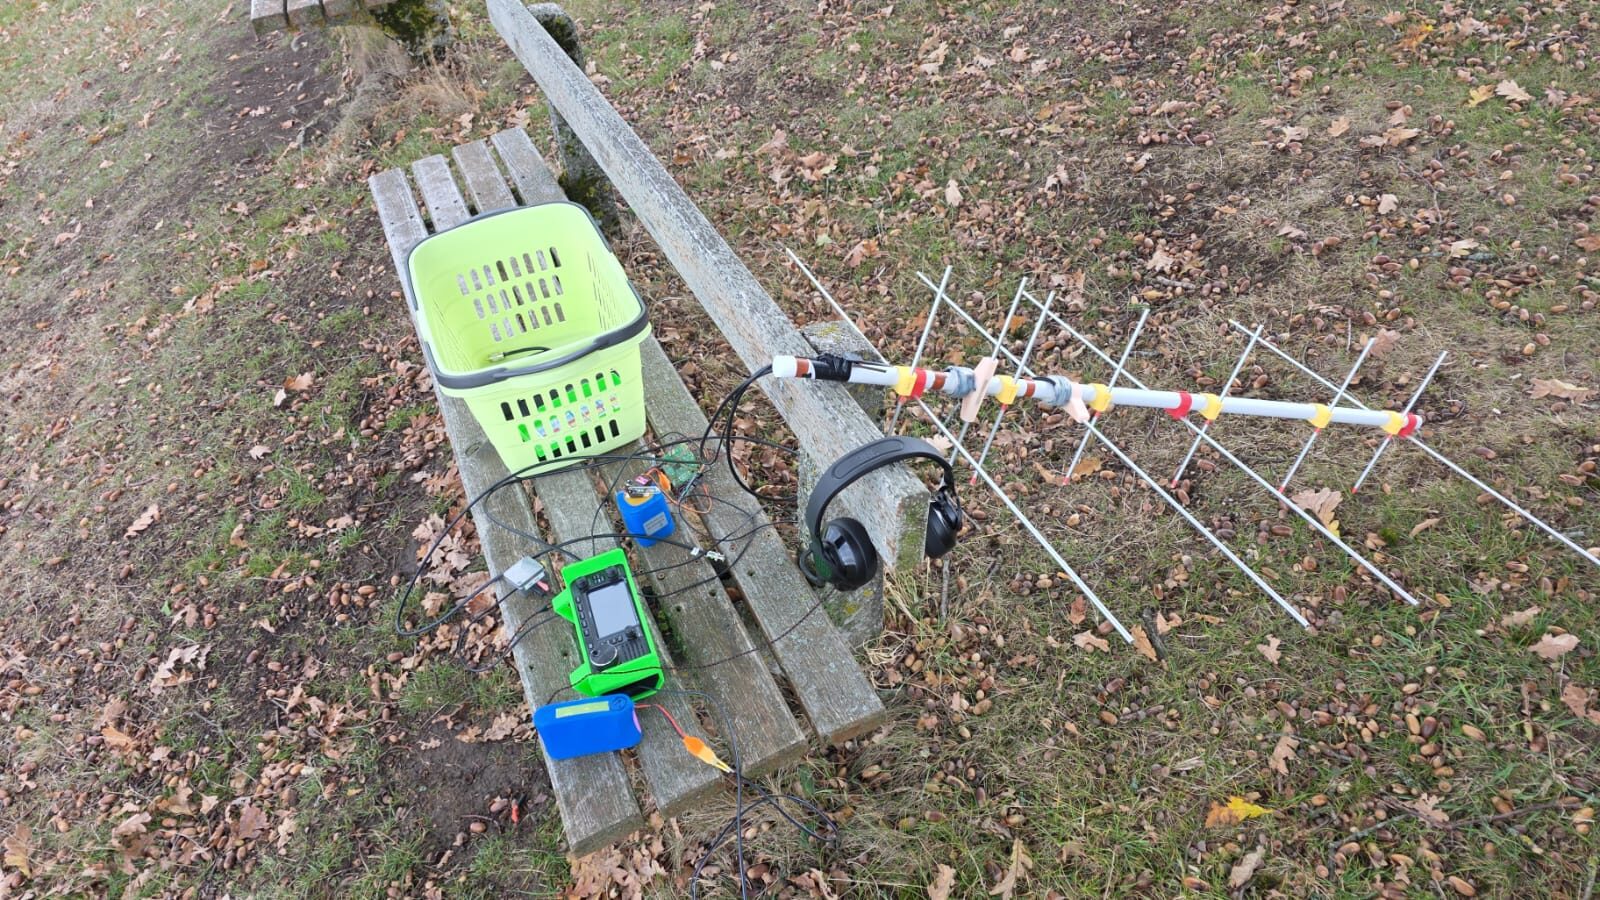
Es waren erst zwei Überflüge, wie Michael betont. Beim ersten, am Sonntag, lag er noch neben der Frequenz, das war nach seiner Darstellung ein Bedienfehler und nicht ein Fehler der Software. Es ging um den Downlink-Versatz: Der Downlink von RS-44 liegt nach seiner Angabe um etwa 2,4 kHz gegenüber der Erwartung verschoben. Dieser Offset muss richtig eingestellt sein. Die KI hatte das berücksichtigt, Michael hatte es nur falsch interpretiert.
Beim zweiten Überflug lief dann „schon alles ziemlich gut“. Im Funkverkehr bekam er 5/9 in beide Richtungen. Die Gegenstation lobte laut Mitschnitt ausdrücklich die Frequenznachführung: sie sei „excellent“, er liege genau auf der Frequenz.
Die Rolle der KI
Nach Michaels Angabe stammt der gesamte Quellcode von Claude. Er hat beschrieben, was er haben will, und die Ergebnisse getestet. Eine Episode illustriert das gut: Die KI schlug vor, die ESP32-Module selbst in der Arduino-Umgebung zu programmieren. Michael wollte lieber einfach alles an den Raspberry Pi stecken und ein Skript, das die Module programmiert, von der KI schreiben lassen. Das ging ohne Weiteres.
Für uns bleibt dabei die Einordnung wichtig: Die KI hat den Code geliefert, aber getestet, gemessen und im Funkverkehr bewährt hat sich das Ganze am Gerät und im QSO. Ein Fehler wie der Downlink-Versatz zeigt, dass die Verantwortung für die Einstellungen beim Operator bleibt.
Wie es weitergeht
- Für den Drehgeber fehlt noch ein Gehäuse. Er schaltet zwischen zwei Modi um, RIT und Frequenz verstellen. Die RIT hat Michael im Satellitenbetrieb noch nicht aktiv ausprobiert.
- Das Ganze soll portabel werden, damit Michael in Zukunft auch von SOTA-Gipfeln aus über Satelliten arbeiten kann.
- Michael hat angeboten, bei Bedarf noch selbst etwas zu dem Projekt zu schreiben.
Quellen
- ARRL: Russian DOSAAF-85 (RS-44) amateur radio satellite transponder now active (Frequenzen und Betriebsarten des Transponders)
- SatNOGS DB: DOSAAF-85 (RS-44), NORAD 44909
- Alle Angaben zum Aufbau, zu den Tests und zum QSO stammen von OE5HKT (Text, Sprachnachrichten, Diagramm, Fotos und Video).
Passend dazu: Satelliten-Tracking und Empfang für Einsteiger: von der App bis zur Antenne
Transparenzhinweis
Das beschriebene Projekt wurde von OE5HKT mit Unterstützung einer KI (Claude, Anthropic) entwickelt. Dieser Artikel entstand aus dem Material von OE5HKT mit redaktioneller Unterstützung durch KI (Claude, Anthropic): Text, Sprachnachrichten (mit Spracherkennung transkribiert), Diagramm, Fotos und Video stammen von OE5HKT. Die Redaktion hat alle Inhalte geprüft und redaktionell bearbeitet. Fotos und Video sind keine KI-Bilder. Trotz sorgfältiger Prüfung können vereinzelt Ungenauigkeiten enthalten sein, wir freuen uns über Hinweise per E-Mail an [email protected].
73 – eure oeradio.at-Redaktion