Gostujoči prispevek Michaela, OE5HKT. Članek je nastal iz njegovega gradiva (besedilo, glasovna sporočila, fotografije, video) z uredniško podporo oeradio.at.
„Nisem prepričan, ali to sodi na vaš blog,“ nam je o svojem projektu napisal Michael, OE5HKT. Sodi? Ne le da sodi, sodi zelo dobro. Preizkušanje novih metod in uporaba UI za gradnjo stvari, ki si jih zamisliš, je natanko to, o čemer govori ta blog. Michael je s pomočjo Clauda zgradil Dopplerjev popravek za Icom IC-705, ki deluje prek WiFi, zraven pa še majhen kazalnik satelita in rotacijski dajalnik za uporabo na terenu, vse skupaj pa preizkusil prek satelita RS-44. Po njegovih navedbah je bil projekt z aktivno pomočjo UI končan v približno enem tednu, v mislih pa ga je zaposloval že dlje. Po lastnih besedah sam ni napisal niti ene vrstice izvorne kode, rezultat pa dela v etru.
Za kaj gre: Doppler in invertirni transponder
Sateliti v nizki Zemljini orbiti se gibljejo hitro, zato se sprejemna frekvenca med preletom spreminja. Kdor dela v SSB, bi moral nenehno popravljati uglasitev. Pri RS-44 (DOSAAF-85) je dodatna posebnost, da gre za invertirni linearni transponder: oddaja se na 2 m v LSB (uplink približno 145,935 do 145,995 MHz), posluša pa na 70 cm v USB (downlink približno 435,610 do 435,670 MHz), pri popravljanju uglasitve pa se obe strani premikata v nasprotni smeri. Dopplerjev popravek to delo prevzame od operaterja in drži lasten signal v transponderju na želeni frekvenci.
Pregled zgradbe
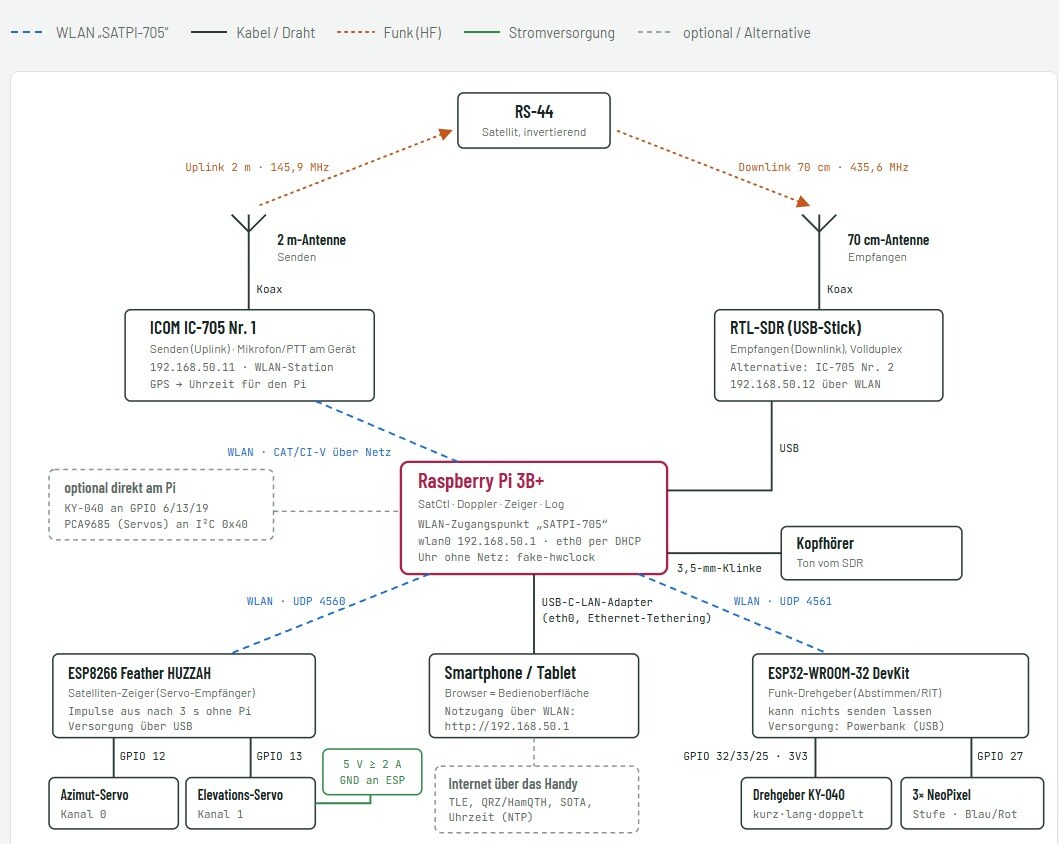
Gradniki, kot jih prikazuje diagram:
- Raspberry Pi 3B+ s programsko opremo za tirnico satelita, Dopplerjev popravek, krmiljenje kazalca in dnevnik zvez. Vzpostavi lastno omrežje WiFi („SATPI-705“), katerega uporabniški vmesnik odprete v brskalniku na pametnem telefonu ali tablici. Brez omrežja uro vzdržuje fake-hwclock, med delovanjem pa uro daje sprejemnik GPS v IC-705.
- Icom IC-705 kot oddajnik na 2 m. Pi ga krmili prek CAT (CI-V) po WiFi, mikrofon in PTT ostaneta na napravi.
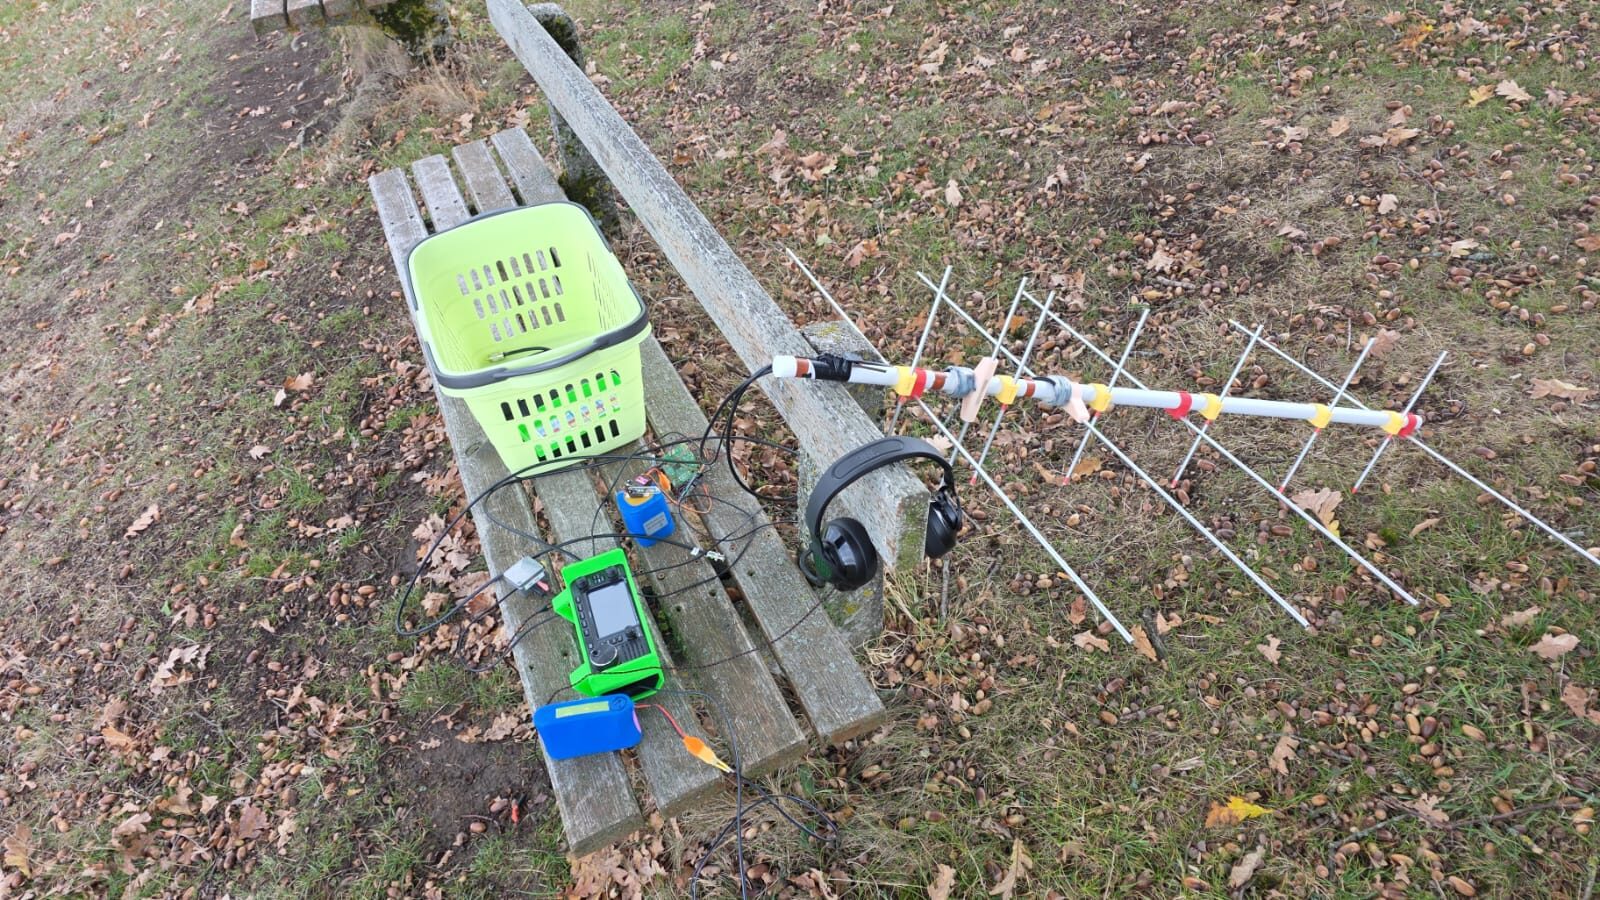
- Ključek RTL-SDR na Pi za povratni kanal na 70 cm. Tako lahko lasten downlink poslušate v polnem dupleksu. Kot alternativo lahko uporabite drugi IC-705. Zvok Pi predvaja na slušalke.
- Dve anteni: 2 m za oddajanje, 70 cm za sprejem.
- Kazalec satelita z ESP8266 (Feather HUZZAH) in dvema servoma za azimut in elevacijo, krmiljen prek UDP po WiFi.
- Brezžični enkoder z ESP32, enkoderjem (KY-040) za uglaševanje ali RIT in tremi NeoPixli kot statusnim prikazom. Tudi ta komunicira prek WiFi in deluje s pomočjo zunanje baterije (powerbank).
- Internet prek telefona, če je potreben, za sveže tirnične podatke (TLE), poizvedbe po klicnih znakih (QRZ, HamQTH), podatke SOTA in uro.
Prvotna zamisel je bila, da bi vse zbrali na Raspberry Pi. Že pri prvem preizkusu se je po Michaelovih besedah pokazalo, da je to na terenu nepraktično, ker je vse na enem mestu in se ni mogoče premikati. Zato sta kazalec in enkoder postala samostojna dela, povezana prek WiFi.
Kazalec satelita
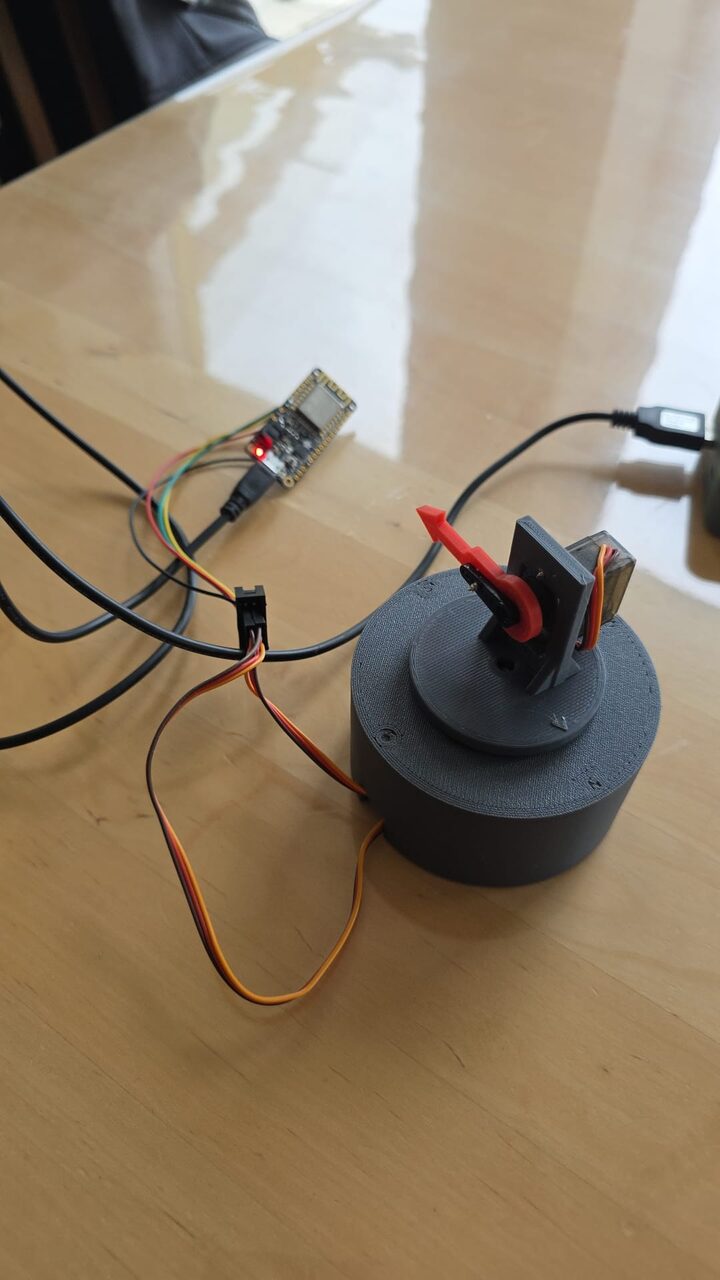
Kazalec na terenu kaže smer in višino, na kateri je satelit v danem trenutku. Po Michaelovih izkušnjah je to na terenu izjemno koristno, ker si takoj ustvarite predstavo, kje je satelit. Poleg tega je mogoče vnaprej simulirati tirnico, da se vidi, kje bo satelit letel. Servo impulzi se izklopijo, če tri sekunde ni nič od Pi.
V videu se vidijo tudi nastavitve spletnega vmesnika: dolžine impulzov za azimut in elevacijo, možnost obrnitve elevacije, gumbi za fiksne smeri ter „Vorführen“ (demonstracija) in „Dem Satelliten folgen“ (sledi satelitu). Kot satelit je tu izbran RS-44 (DOSAAF-85).
V praksi: druga zveza prek RS-44
Bila sta šele dva preleta, kot poudarja Michael. Pri prvem, v nedeljo, je bil še ob frekvenci, kar je bila po njegovi predstavitvi napaka pri upravljanju in ne napaka programske opreme. Šlo je za odmik downlinka: downlink satelita RS-44 je po njegovih navedbah za približno 2,4 kHz premaknjen glede na pričakovanje. Ta odmik mora biti pravilno nastavljen. UI je to upoštevala, Michael pa je to napačno razumel.
Pri drugem preletu je potem „že vse precej dobro delovalo“. V radijski zvezi je dobil 5/9 v obe smeri. Nasprotna postaja je po posnetku izrecno pohvalila sledenje frekvenci: bilo naj bi „excellent“, on pa naj bi bil natančno na frekvenci.
Vloga UI
Po Michaelovih navedbah vsa izvorna koda izvira od Clauda. Opisal je, kaj želi imeti, in preizkusil rezultate. Primer to dobro ponazarja: UI je predlagala, da module ESP32 programira sam v okolju Arduino. Michael pa je raje preprosto vse priključil na Raspberry Pi in UI naročil, naj napiše skripto, ki module programira. To je šlo brez težav.
Za nas ostaja pomembna ta opredelitev: UI je dobavila kodo, vendar se je celota preizkusila, izmerila in v radijski zvezi izkazala na napravi in v zvezi QSO. Napaka, kot je odmik downlinka, kaže, da odgovornost za nastavitve ostaja pri operaterju.
Kako gre naprej
- Za enkoder še manjka ohišje. Preklaplja med dvema načinoma, RIT in premikanjem frekvence. RIT Michael pri satelitskem delu še ni aktivno preizkusil.
- Celota naj postane prenosna, da bo lahko Michael v prihodnje prek satelitov delal tudi z vrhov SOTA.
- Michael je ponudil, da bo po potrebi o projektu še sam kaj napisal.
Viri
- ARRL: Russian DOSAAF-85 (RS-44) amateur radio satellite transponder now active (frekvence in načini delovanja transponderja)
- SatNOGS DB: DOSAAF-85 (RS-44), NORAD 44909
- Vsi podatki o zgradbi, preizkusih in zvezi QSO izvirajo od OE5HKT (besedilo, glasovna sporočila, diagram, fotografije in video).
Ujema se tudi: Satelitsko sledenje in sprejem za začetnike: od aplikacije do antene
Obvestilo o preglednosti
Opisani projekt je OE5HKT razvil s pomočjo UI (Claude, Anthropic). Ta članek je nastal iz gradiva OE5HKT z uredniško podporo UI (Claude, Anthropic): besedilo, glasovna sporočila (prepisana s prepoznavanjem govora), diagram, fotografije in video izvirajo od OE5HKT. Uredništvo je pregledalo in uredniško obdelalo vso vsebino. Fotografije in video niso slike, ustvarjene z UI. Kljub skrbnemu pregledu so lahko posamezne netočnosti kljub vsemu prisotne, veseli bomo opozoril po e-pošti na [email protected].
73 – uredništvo oeradio.at